Detaillierte Erläuterung intelligenter Produktionslinien
Auf Basis von Montagelinien werden nach und nach automatische Produktionslinien entwickelt. Es handelt sich um ein Produktionssystem, das eine Gruppe von CNC-Werkzeugmaschinen und Zusatzgeräten entsprechend der Prozesssequenz über das Werkstückfördersystem und das Steuerungssystem verbindet und den gesamten oder einen Teil des Produktherstellungsprozesses automatisch abschließt. In der gesamten automatisierten Produktionslinie umfasst ihre spezifische Zusammensetzung insgesamt 13 Teile, darunter hauptsächlich verschiedene Funktionsstandorte, verschiedene Funktionsmodule, Sensoren, Magnetventile sowie Import- und Exportschnittstellen. Zu den Funktionsstandorten gehören hauptsächlich Materialstationen, Verarbeitungsstationen, Montage- und Handhabungsstationen sowie Sortierstationen für Fertigprodukte. Unter den verschiedenen Modulen gibt es insgesamt 5 Typen, nämlich Frequenzumrichtermodul, Leistungsmodul, SPS-Modul und Tastenmodul sowie Motorantriebsmodul. Auf der Grundlage der Integration dieser Teile können automatisierte Produktionslinien nicht nur das Be- und Entladen und die Verarbeitung, sondern auch die komplette Montage, Sortierung und Beförderung der damit verbundenen Inhalte durchführen.
Als Einzelmaschinenprodukte können intelligente Drehmaschinen und Drehzentren die Produktion und Fertigung allgemeiner kleiner und einfacher Teile erfüllen. Mit der Umstellung und Modernisierung industrieller Produktionsmodi hin zu Automatisierung und Flexibilität können herkömmliche Fließbandbetriebe jedoch die bestehenden Produktionsanforderungen hoher Präzision, hoher Effizienz und hoher Flexibilität nicht mehr erfüllen. Daher haben sich intelligente Drehproduktionslinien auf Basis intelligenter Roboter, intelligenter Drehmaschinen und intelligenter Drehzentren entwickelt, die zur Hauptentwicklungsrichtung der Produktionsautomatisierung werden. Die intelligente Drehproduktionslinie umfasst Geräte wie Produktionsliniensteuerung, Qualitätsprüfung, Handhabungsroboter, Bearbeitungsmaschinen, logistische Transportlinien, Produktionsmanagement und Lagerung der fertigen Produkte. Jede Ausrüstung ist ein wichtiger Bestandteil der intelligenten Drehproduktionslinie. Durch weitere Systemintegration können mehrere intelligente Produktionslinien digitale Werkstätten und digitale Fabriken bilden und so die Automatisierung und Intelligenz der gesamten Fabrik erreichen.
1 Gesamtaufbau intelligenter Produktionslinien
Abbildung 1 zeigt eine typische intelligente Drehproduktionslinie, die hauptsächlich die gemischte automatische Bearbeitung und Produktion von Teilen vom Rohteil bis zum fertigen Produkt abschließt. Die Drehproduktionslinie besteht aus einem Produktionsliniensteuerungssystem, einer Online-Erkennungseinheit, einer Industrierobotereinheit, einer Bearbeitungsmaschineneinheit, einer Rohmateriallagereinheit, einer Fertigproduktlagereinheit und einer RGV-Autologistikeinheit. Die Verarbeitungsausrüstung übernimmt die intelligente Werkzeugmaschine der CK-Serie der Shaanxi Baoji Machine Tool Group Co., Ltd., die mit dem intelligenten CNC-System Baoji B80 ausgestattet ist.

Abbildung 1 Intelligente Drehproduktionslinie [1]
1) Hauptsteuersystem und Erkennungseinheit
Abbildung 2 zeigt ein typisches Steuerungssystem, das von der Shaanxi Baoji Machine Tool Group Co., Ltd. entwickelt wurde und aus Innenterminals und Vor-Ort-Terminals besteht. Das Innenterminal ist mit mehreren Displays und Datenbanken ausgestattet, die für den Empfang großer Fertigungs- und Produktionsdaten zuständig sind, die von der gesamten Produktionswerkstatt übermittelt werden. Die Displays werden verwendet, um verschiedene Status auf dem Gelände der Benutzerwerkstatt anzuzeigen, darunter den Betriebsstatus der Ausrüstung, den Status der Teileverarbeitung, die Logistiksituation, den Personalstatus und Umgebungsinformationen wie Temperatur und Luftfeuchtigkeit auf dem Gelände der Benutzerwerkstatt. Das leitende Führungspersonal kann problemlos auf das Innenterminal zugreifen und sich so die verschiedenen Bedingungen vor Ort visuell und deutlich anzeigen lassen. In der Produktionswerkstatt des Benutzers sind Vor-Ort-Terminals ausgestattet, um den Vor-Ort-Betrieb der gesamten Produktionslinie zu steuern, die Erfassung, Analyse, lokale und Fernverwaltung von Gerätegrunddaten, dynamische Informationsvisualisierung und andere Vorgänge abzuschließen. Das Vor-Ort-Terminal ist mit einem Display ausgestattet, das die verschiedenen Status der Werkstatt des Benutzers klar und bequem anzeigen kann, einschließlich Geräteüberwachung, Produktionsstatistik, Fehlerstatistik, Geräteverteilung, Alarmanalyse, Prozesswissensdatenbank usw. Das On- Das Standortterminal kann Dashboards für das Produktionsmanagement hinzufügen, Verarbeitungsprogramme hoch- und herunterladen, Personal durch Durchziehen von Karten identifizieren sowie Fortschrittsstatistiken und Analysen von Produktionsaufgaben durchführen. Es kann Vor-Ort-Daten über verschiedene Zugriffsmethoden wie Kabel, WLAN, 2G/3G/4G/5G usw. sammeln und übertragen. Die gesammelten Produktions-Big-Data können über das Internet an die SQLServer-Datenbank des Innenterminals des Benutzers übertragen werden , Dateninteraktion mit Innenterminals über Terminalcomputer.
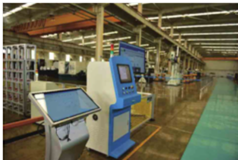
Abbildung 2: Allgemeines Steuersystem [2]
Abbildung 3 zeigt eine typische Online-Erkennungseinheit, bestehend aus Industrierobotern, Endeffektoren und Multi-Source-Sensoren. Nachdem das Logistiksystem die fertigen Produkte zum vorgesehenen Standort transportiert hat, bewegt der Industrieroboter die gesamte Erkennungseinheit zum vorgesehenen Arbeitsplatz und macht mithilfe einer visuellen Kamera Fotos, erkennt und lokalisiert die zu prüfenden Teile. Der Industrieroboter passt seine Position erneut an, um die gesamte Erkennungseinheit auf das zu prüfende Teil auszurichten.
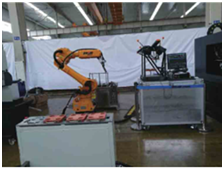
Abbildung 3 Online-Erkennungseinheit
Nach Abschluss der Erkennung und Positionierung ist der Endeffektor für das Ergreifen der zu prüfenden Teile verantwortlich. Die Teile werden durch einen Industrieroboter an die vorgesehene Position auf der Prüfplattform transportiert. Die Genauigkeitsindikatoren der zu prüfenden Teile, wie Öffnung, Tiefe, Krümmung, Rauheit und Ebenheit, werden online durch auf der Prüfplattform vorgerüstete Multi-Source-Sensoren erfasst. Intelligente Algorithmen können auch zum automatischen Vermessen und Klassifizieren der Teile, zum Übertragen verschiedener Komponententypen an verschiedene Logistiklinien und zum Durchführen automatischer Teileklassifizierungsvorgänge eingesetzt werden. Die Erkennungseinheit kann die Erkennungsergebnisse über das Internet an das Hauptkontrollsystem zurücksenden, und der Bediener kann die Erkennungsergebnisse der Teile direkt über den Terminalcomputer und die Anzeige des Hauptkontrollsystems im Innenbereich oder vor Ort einsehen. Wenn die Erkennungsanforderungen erfüllt sind, kann direkt mit dem nächsten Arbeitsstationsvorgang fortgefahren werden. Wenn die Anforderungen nicht erfüllt werden, wird eine Nichtkonformitätserinnerung auf dem Display angezeigt und der Bediener trifft Beurteilungen und Entscheidungen auf der Grundlage des Grades der Nichtkonformität der Teile. Nach Abschluss der Erkennung greift der Endeffektor nach den erkannten Teilen und der Industrieroboter übergibt die erkannten Teile an das Logistiksystem, das sie dann zur nächsten Arbeitsstation zur Bearbeitung transportiert.
2) Industrieroboter und Drehmaschineneinheiten
Das von der Shaanxi Baoji Machine Tool Group Co., Ltd. entwickelte und hergestellte Bearbeitungsmodul ist in Abbildung 4 dargestellt und besteht aus zwei Teilen: Industrierobotern und Drehmaschinen. Unter ihnen sind Industrieroboter für die Bewegung und das Greifen der zu bearbeitenden Teile verantwortlich, und Drehmaschinen sind intelligente Maschinen, die eine hohe Präzision und Bearbeitungseffizienz gewährleisten können.
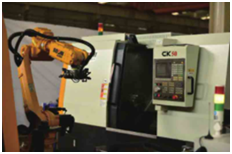
Abbildung 4 Verarbeitungsmodul
Nachdem das Logistikverteilungssystem die Roh- oder Halbfertigteile zur vorgesehenen Arbeitsstation transportiert hat, greift der Industrieroboter die Roh- oder Halbfertigteile und legt sie in die intelligente Drehmaschine, um die Maschine beim Abschluss der Spannarbeiten der Teile zu unterstützen wird verarbeitet. Bei Drehmaschinen mit zwei Stationen übergibt der Industrieroboter, nachdem eine intelligente Drehmaschine die Dreharbeit abgeschlossen hat, die halbfertigen Teile an eine andere intelligente Drehmaschine, um die Bearbeitung der nächsten Station abzuschließen. Nachdem alle Bearbeitungsarbeiten abgeschlossen sind, greift der Industrieroboter die fertigen Teile und übergibt sie an das Logistiksystem, das die Teile dann an die nächste Arbeitsstation weiterleitet.
Die Drehmaschine ist mit einer intelligenten Gesundheitsschutzfunktion, einer thermischen Temperaturkompensationsfunktion, einer intelligenten Funktion zur Erkennung von Werkzeugbrüchen, einer intelligenten Funktion zur Prozessparameteroptimierung, einer Expertendiagnosefunktion, einer Analyse des dynamischen Spindelgleichgewichts und einer intelligenten Gesundheitsmanagementfunktion, einer Funktion zur aktiven Vermeidung von Spindelvibrationen und intelligent ausgestattet Cloud-Butler-Funktion [3]. Die Hauptfunktion intelligenter Werkzeugmaschinen besteht darin, mit Industrierobotern zusammenzuarbeiten, um verschiedene Bearbeitungsphasen und Produktionsaufgaben zu erledigen und gleichzeitig die Effizienz und Genauigkeit der Teilebearbeitung und -produktion sicherzustellen. Benutzer können intelligente Werkzeugmaschinen je nach den Anforderungen der Produktionswerkstatt durch Werkzeugmaschinen unterschiedlicher Qualität ersetzen, z. B. Hochgeschwindigkeitsdrehmaschinen, Präzisionsdrehmaschinen und Bearbeitungszentren. Sie können je nach Bedarf auch entsprechende intelligente Funktionen hinzufügen oder reduzieren, um die am besten geeignete Drehproduktionslinie für die Produktionsanforderungen des Unternehmens zu schaffen.
3) Logistik- und Lagereinheit für Fertigprodukte
Abbildung 5 zeigt eine typische Logistikeinheit, die von der Shaanxi Baoji Machine Tool Group Co., Ltd. entworfen und hergestellt wurde. Sie besteht aus Industrierobotern, Endeffektoren, RGV-Wagen, Teiletransportvorrichtungen und Laufschienen, die hauptsächlich den Transfer und Transport von Werkzeugmaschinen realisieren bearbeitete Teile. In der Anwenderwerkstatt können intelligente Produktionslinien entsprechend den Anforderungen der Produktionsaufgaben mit einzelnen oder mehreren logistischen Produktionslinien ausgestattet werden. Intelligente Drehproduktionslinien mit weniger Werkzeugmaschinen oder einfacheren Bearbeitungsaufgaben können einen Einzelobjekt-Rationalisierungsmodus übernehmen, um Vorgänge wie Beladen, Übertragen und Entladen abzuschließen; In Situationen, in denen es viele Werkzeugmaschinenaufgaben oder komplexe Bearbeitungsaufgaben gibt, können zwei oder mehr Logistiklinien ausgestattet werden, um die Komplexität und Konflikte von Logistiksystemaufgaben zu vermeiden. Eine Linie dient zum Laden von Roh- oder Halbfertigteilen, eine Linie für den Zwischentransport und die andere Linie zum Schneiden von Fertigteilen. Für intelligente Drehproduktionslinien mit relativ einfachen Bearbeitungsszenarien können Industrieroboter installiert werden, die das Spannen und Entnehmen von Teilen durchführen können; Für komplexere intelligente Drehproduktionslinien können mobile Roboter separat ausgerüstet werden, um Teile auf der Laufbahn zu verteilen, zu greifen und freizugeben. Der Teiletransfer zwischen verschiedenen Arbeitsplätzen erfolgt durch einen RGV-Wagen. Durch die automatische Programmierung kann der RGV-Wagen innerhalb einer bestimmten Zeit genau die vorgegebene Position erreichen und so sicherstellen, dass Industrieroboter Teile reibungslos erkennen und greifen können. Das RGV-Auto ist mit Teiletransportvorrichtungen ausgestattet, und die Werkstatt des Benutzers kann je nach Größe und Größe der verarbeiteten Teile verschiedene Vorrichtungen ausrüsten. Nachdem die Vorrichtung an jeder Position mit genügend Roh- oder Fertigteilen gefüllt ist, fährt der RGV-Wagen, um die entsprechenden Lade-, Transport- und Entladearbeiten abzuschließen.
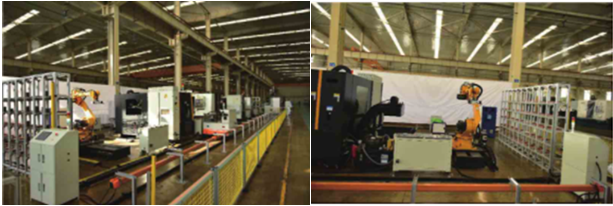
Abbildung 5 Logistikeinheit Abbildung 6 Lagereinheit für Fertigprodukte
Abbildung 6 zeigt eine typische Lagereinheit für Fertigprodukte, die von Shaanxi Baoji Machine Tool Group Co., Ltd. entworfen und hergestellt wurde und aus einem Lagerschrank, Industrierobotern, Endeffektoren und Laufschienen besteht. Nach der Bearbeitung der Teile werden die fertigen Teile vom RGV-Wagen zum Schneidbereich transportiert und der Industrieroboter bewegt sich zum Schneidbereich. Der Endeffektor erfasst die fertigen Teile anhand ihrer Anzahl, und der Industrieroboter transportiert die fertigen Teile dann an den vorgesehenen Platz im Lagerschrank. Der Endeffektor erfordert von jeder Benutzereinheit eine spezielle Konstruktion, die auf der Form und Größe der verarbeiteten Teile basiert, um der Greifarbeit verschiedener Teile gerecht zu werden. Der Lagerschrank besteht aus unabhängigen kleinen Schränken gleicher Größe, die zwischen den einzelnen Schränken schnell auf- und abgebaut werden können. Bei feststehenden Industrierobotern sollte die Anwenderwerkstatt die Länge und Höhe des entworfenen Lagerschranks entsprechend der maximalen Arbeitshöhe und Reichweite des Industrieroboters anpassen. Mit Laufschienen ausgestattete Industrieroboter können für längere Lagerschränke für Fertigprodukte konzipiert werden. Roboter können ihre Arbeitsfläche erweitern, indem sie auf Schienen laufen, die je nach Bedarf gerade oder kreisförmig eingestellt werden können. Für Benutzerwerkstätten mit mehreren Lagerschränken oder Lagerschränke für Fertigprodukte mit unterschiedlichen Teileklassifizierungen können Benutzereinheiten auch die Länge und Form der Laufschiene anpassen. Beispielsweise kann eine kreisförmige Schiene dafür sorgen, dass ein Roboter mehreren Lagerschränken für fertige Produkte entspricht, wodurch mehrere Dienste für einen Roboter erreicht und die Roboterauslastung verbessert wird. Bei einer großen Anzahl fertiger Logistiklagerschränke sollte die Laufstrecke verlängert oder zwei oder mehr Industrieroboter ausgerüstet werden, um die Effizienz der Logistik sicherzustellen. Es ist zu beachten, dass bei der Auslegung der Laufstreckenlänge die Gehzeit des Roboters berücksichtigt und nicht zu lang ausgelegt werden sollte. Wenn die Gehzeit des Roboters zu lang ist, kann dies zu einer geringen Effizienz der Logistikverteilung führen, was zu einer Ansammlung von Fertigteilen im Schneidbereich führt, was zu Unfällen wie Teilekollisionen führt, was das Produktionsrisiko erhöht und die Arbeitseffizienz verringert.
2 Steuerungshierarchie von Werkzeugmaschinensteuerungen
Die Kombination aus künstlicher Intelligenz und Computertechnologie hat den Intelligenzgrad von CNC-Systemen erheblich verbessert, was sich hauptsächlich in verschiedenen Aspekten von CNC-Systemen widerspiegelt:
(1) Intelligente Anwendung von Feedforward-Steuerung, Online-Identifizierung und Selbstoptimierung von Steuerparametern zur Verbesserung der Fahrleistung;
(2) Einsatz adaptiver Steuerungstechnologie zur Erzielung intelligenter Verarbeitungseffizienz und -qualität;
(3) Anwendung intelligenter Technologien wie Expertensystemen, um intelligente Fehlerdiagnose, intelligente Überwachung und andere Aspekte der Bearbeitungsprozesssteuerung zu erreichen.
Während des Herstellungsprozesses kann die Steuerungsebene der Werkzeugmaschinensteuerung in drei Ebenen unterteilt werden, wie in Abbildung 7 dargestellt, einschließlich der Motorsteuerungsebene, der Prozesssteuerungsebene und der Überwachungssteuerungsebene. Unter anderem kann die Motorsteuerungsebene eine Positions- und Geschwindigkeitsüberwachung der Werkzeugmaschine durch Maschinenerkennungsgeräte wie Gitter und Impulsgeber erreichen; Die Prozesssteuerungshierarchie umfasst hauptsächlich die Überwachung der Schnittkraft, der Schnittwärme, des Werkzeugverschleißes usw. während des Bearbeitungsprozesses und die Anpassung der Bearbeitungsprozessparameter. Die Überwachungs- und Kontrollhierarchie berücksichtigt die Maßgenauigkeit, die Oberflächenrauheit und andere Parameter des verarbeiteten Produkts als Kontrollziele, um die Verarbeitungsqualität des Produkts zu verbessern.
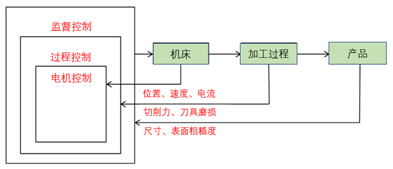
Abbildung 7 Steuerungshierarchie der Werkzeugmaschinensteuerung
1) Die Entwicklungstrends der intelligenten Prozesssteuerung im Ausland
(1) Forschung zur intelligenten Steuerungsstrategie: Auf dem Gebiet der Bearbeitung durch neuronale Netze haben Experten einen partikelschwarmgesteuerten Fischschwarm-Suchalgorithmus vorgeschlagen, um die Bearbeitungsparameter von CNC-Werkzeugmaschinen zu optimieren. Es wird eine Hybridmethode vorgeschlagen, die auf neuronalen Netzen und genetischen Algorithmen basiert, um die Rechenkomplexität und den Zeitverbrauch neuronaler Netze zu reduzieren, die aufgrund des Einflusses der Netzwerkkomplexität Prozessiteration und Konvergenz erfordern. Simulationsexperimente werden zur Merkmalserkennung bei der planaren Bearbeitung durchgeführt, um deren Machbarkeit zu demonstrieren. Jemand hat ein auf einem genetischen Algorithmus basierendes Modell vorgeschlagen, das zur Lösung kleiner Schnittkraftvorhersagen geeignet ist und eine Vorhersage der Schnittkraft und eine Optimierung der Schnittparameter ermöglichen kann.
(2) Anwendung der Bearbeitungsprozessüberwachung: Überwachen und überwachen Sie abnormale Phänomene während des Bearbeitungsprozesses und ergreifen Sie dann Maßnahmen, um den Bearbeitungsprozess zu stoppen und Bearbeitungsprozessparameter (z. B. Spindeldrehzahl) anzupassen, um Schäden an der Werkzeugmaschine zu vermeiden. Während des Bearbeitungsprozesses können nach und nach abnormale Phänomene auftreten, wie z. B. Werkzeugverschleiß; Es kann auch plötzlich auftreten, beispielsweise durch einen Werkzeugschaden; Oder es kann verhindert werden, beispielsweise Vibrationen oder Vibrationen.
2) Inländischer Entwicklungstrend der intelligenten Bearbeitungssteuerung
Unter intelligenter Steuerung können Automatisierungssysteme Fehler proaktiv beheben, da sie alle Maschinen während des Anwendungsprozesses effektiv über Computersprache verbinden und ein verknüpftes Verarbeitungssystem erzeugen können. Abhängig von den unterschiedlichen verwendeten Sensoren, Steuerungsmethoden und Steuerungszielen konzentriert sich die Forschung zur Überwachung von Bearbeitungsprozessen hauptsächlich auf die folgenden Aspekte:
(1) Durch Untersuchung des Werkzeugverschleißes eine Überwachung des Bearbeitungsstatus erreichen;
(2) Durch die Untersuchung der Schnittkraft, die indirekt über Kraftmessgeräte oder Motorströme ermittelt wird, kann der Status des Bearbeitungsprozesses verbessert werden.
(3) Forschung zur Offline-Parameteroptimierung im Bereich CAM;
(4) Simulationsforschung zu intelligenten Bearbeitungssteuerungsalgorithmen usw.
3 CNC-Werkzeugmaschinen-Full-Lifecycle-Management-Serviceplattform
Intelligente Fertigung ist ein informationsbasierter Fertigungsansatz, der auf den gesamten Produktlebenszyklus abzielt und allgegenwärtige Wahrnehmungsbedingungen schafft. Daten und Informationen sind das fließende „Blut“ in der intelligenten Fertigung. Die Digitalisierung verwandelt Daten in Informationen und schafft durch vernetzte und intelligente Entscheidungsfindung nutzbare Werte. Daher basiert die Herstellung intelligenter Produkte auf Daten. Die gesamte Einreichung des Produktlebenszyklus ist in vier Phasen unterteilt.
(1) Komponentenproduktionsphase: Beschaffungsprozessdaten, Produktionsprozessdaten, Prüf- und Lageraufzeichnungen;
(2) Unterstützende Phase der Produktlagerung: Unterstützung der Inspektionsaufzeichnungen der Produktlagerung, Unterstützung der Informationen zur Produktbestellung;
(3) Debugging-Phase der Werkzeugmaschine: Daten zum Herstellungsprozess der Werkzeugmaschine, Prüf- und Einstelldaten der Werkzeugmaschinenfabrik, Aufzeichnungen der Werkzeugmaschinenfabrik;
(4) Phase der Übergabe der Werkzeugmaschine: Benutzerinbetriebnahme, Aufzeichnung der Maschineneinstellungsdaten, Selbstwartung, One-Key-Reparatur, Benutzerwartungsaufzeichnungen und Benutzernutzungsprozessdaten.
Die Serviceplattform für das Management des gesamten Lebenszyklus von CNC-Werkzeugmaschinen nutzt Schlüsseltechnologien wie das Internet der Dinge, Cloud-Dienste und Big Data, um Daten über den gesamten Lebenszyklus von CNC-Werkzeugmaschinen zu sammeln, von der Konstruktion über die Verarbeitung, das Debuggen von Werkzeugmaschinen bis hin zur Übergabe und Nutzung an den Benutzer . Es richtet eine Archivdatenbank für Werkzeugmaschinen ein, führt die Rückverfolgbarkeit von Informationen über den gesamten Lebenszyklus durch und bietet Benutzern Fernüberwachung der Ausrüstung, Verwaltung von Produktionsstatistiken sowie Betriebs- und Wartungsdienste für die Ausrüstung. Abbildung 8 zeigt die BOCHICLOUD-Technologiearchitektur der Shaanxi Baoji Machine Tool Group Co., Ltd. Das zentrale Highlight der Baoji Cloud sind ihre Betriebs- und Wartungsdienstfunktionen:
(1) Fehlerfall-Wissensdatenbank: Bereitstellung von Fehlerlösungen für Benutzer;
(2) Fehlerbehebung: Online-Reparatur von Gerätefehlern, rechtzeitige Zusendung von Reparaturaufträgen und schnelle Nachverfolgung durch Ingenieure;
(3) Regelmäßige Wartung: Verfolgen Sie die Leistungsänderungen der Ausrüstung während ihres gesamten Lebenszyklus und stellen Sie maßgeschneiderte Wartungspläne bereit.
(4) Vorausschauende Wartung: Prognostizieren Sie potenzielle Geräteausfallrisiken und stellen Sie rechtzeitig Ersatzteile bereit.
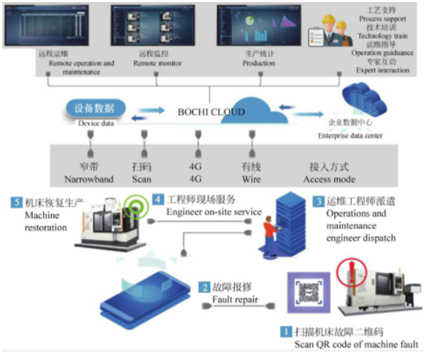
Abbildung 8 Technische Architektur von BOCHICLUD [4]
4 Integration digitaler Produktionsliniensysteme
Mit der rasanten Entwicklung der Technologie integrierter Steuerungssysteme bewegen sich automatisierte Produktionslinien in Richtung höherer Automatisierungs- und Integrationsgrade. Bei der integrierten Steuerung von Produktionslinien handelt es sich um die Vernetzung intelligenter Geräte, die über ein bestimmtes Netzwerk verbunden werden müssen, um sie zu einem Ganzen zu machen und interne Informationen zu integrieren und zu interagieren, um Steuerungsziele zu erreichen. Es gibt zwei Arten der integrierten Steuerung für Produktionslinien: Geräteintegration und Informationsintegration. Unter Geräteintegration versteht man die Integration verschiedener Geräte mit unabhängigen Steuerungsfunktionen über ein Netzwerk zu einem organischen Ganzen. Bei diesem Ganzen handelt es sich um ein integriertes Steuerungssystem, das sowohl unabhängig als auch miteinander verbunden ist und entsprechend den unterschiedlichen Produktionsanforderungen konfiguriert werden kann. Informationsintegration ist die Anwendung funktionaler modularer Designkonzepte, um eine dynamische Ressourcenzuweisung, Geräteüberwachung, Datenerfassung und -verarbeitung, Qualitätskontrolle und andere Funktionen zu erreichen und grundlegende Funktionsmodule einschließlich unabhängiger Steuerungs- und anderer Verarbeitungsfunktionen zu bilden. Jedes Funktionsmodul realisiert eine standardisierte Verbindung, und spezifische Steuermodi und Planungsstrategien werden verwendet, um Funktionseinheiten zu konstruieren, um erwartete Ziele zu erreichen und so eine integrierte Steuerung zu erreichen.
Herkömmliche Automatisierungsunternehmen konzentrieren sich auf die Automatisierungsimplementierung auf Geräteebene, sind jedoch nicht mit übergeordneten Systemen wie SCADAMES/ERP vertraut, was dazu führt, dass die digitale Erfassung von Produktionslinieninformationen und der horizontale und vertikale Fluss von Produktionsinformationen vernachlässigt werden. MES/ERP und andere Softwaresystemunternehmen konzentrieren sich auf die Datenanalyse und Einsatzsteuerung auf der oberen Systemebene. Es ist schwierig, Hardwaregeräte und Steuerungsmethoden mit unterschiedlichen Modellen von Ausführungsgeräten und Controllern auf der unteren Ebene zu verbinden, was sich auf den vertikalen Informationsfluss auswirkt. Durch digitale Messung kann die digitale Erfassung und Verbreitung von Fertigungsinformationen (Schlüsselparametern) erreicht werden, wodurch die Barrieren zwischen dem oberen System und der unteren Produktionslinie abgebaut, die vorhandene, qualitativ hochwertige Produktivität freigesetzt und der Entwicklungsprozess Chinas beschleunigt werden kann Fertigungsindustrie. Durch die Integration von Werkzeugkonstruktions-, Fertigungs- und Verwaltungstechnologien, den Aufbau einer digitalen Produktionslinie für Werkzeuge und die Erzielung eines reibungslosen Datenflusses in allen Phasen des Werkzeugentwicklungsprozesses kann die Rolle der digitalen Technologie im Werkzeugentwicklungsprozess voll ausgenutzt und dadurch verbessert werden Genauigkeit und Effizienz der Werkzeugherstellung, Verkürzung der Entwicklungszyklen und Reduzierung der Entwicklungskosten.
Die integrierte Steuerung von Produktionslinien ist ein organisches Ganzes, das Kommunikations-, Computer- und Automatisierungstechnologien kombiniert. Um die Arbeit verschiedener Geräte und Subsysteme in der Produktionslinie zu koordinieren, nutzt das System eine SPS und ihr verteiltes Remote-I/O-Modul, um eine zentrale Verwaltung und dezentrale Steuerung der Produktionseinheiten zu erreichen; Gleichzeitig erhält die SPS die Verwaltung vom oberen MES-System, einschließlich der Überprüfung der Bedienerinformationen, der Produktkontrolle, der Materialverwaltung und anderer Informationen. Die Struktur des Produktionsliniensteuerungssystems ist in Abbildung 9 dargestellt. Der Kommunikationsinhalt umfasst die Identifikation des Bedieners, den Status des Produktionslinienkörpers, Roboterinformationen, Informationen zur Werkstückverarbeitung, den Arbeitsstatus der Werkzeugmaschine und verschiedene Fehlerinformationen.
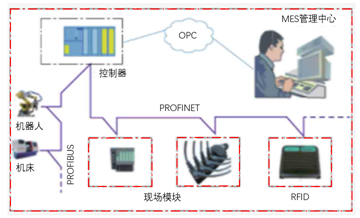
Abbildung 9 Schematische Darstellung der Struktur des Produktionsliniensteuerungssystems
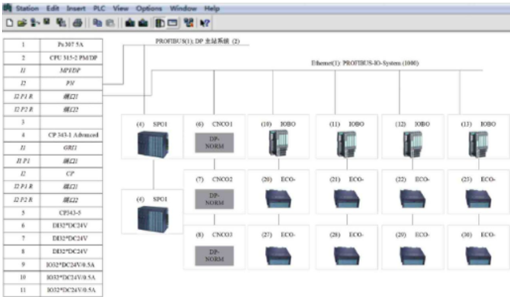
Die Hardwarekonfiguration des Steuerungssystems ist in Abbildung 10 dargestellt, das ein PROFINET-Netzwerk zur Kommunikation mit den zugrunde liegenden Feld-IO-Geräten verwendet. Zu den IO-Geräten gehören Module mit Ethernet-Funktionalität wie das Feldmodul IM151-3PN, das Ein-/Ausgabemodul ET200ecoPN, das Kommunikationsmodul RF180C usw. Um Daten mit anderen SPS-Systemen in der Werkstatt auszutauschen, dient auch das Steuerungssystem Ausgestattet mit einem PN/PN-Koppler in Industriequalität. Über diese Brücke kann ein Informationsaustausch zwischen der automatischen Produktionslinie und anderen SPS-Systemen in der Werkstatt erreicht werden. Um gleichzeitig die Zuverlässigkeit der Produktion zu gewährleisten, werden zwischen den Steuerungen jeder Einheit Glasfaser-Ringnetzwerkverbindungen verwendet. Sobald das MES-System ausfällt, kann das Steuerungssystem ohne das MES-System normal arbeiten.