


Die Anwendung eines mehrachsigen CNC-Systems bei der Oberflächenbearbeitung
In diesem Artikel werden die Translationsmatrix und die Rotationsmatrix in Form homogener Koordinaten abgeleitet und die Positions- und Lageänderungen an jedem Gelenk eines mehrachsigen Verbindungssystems mathematisch modelliert. Auf der Grundlage von Komparatorkomponenten, Zählerkomponenten und Generatorkomponenten wurde ein Feedback-Form-RTPA-Algorithmus für die praktische Steuerung in mehrachsigen CNC-Systembearbeitungsprozessen konstruiert und der Einfluss der Abtastfrequenz analysiert. Am Beispiel der Oberflächensimulationsbearbeitung als Beispiel für experimentelle Forschung zeigen die Ergebnisse schließlich, dass das mehrachsige CNC-System unter der Steuerung des RTPA-Algorithmus die Oberflächenbearbeitung effektiv abschließen kann.
Schlüsselwörter: Mehrachsgestänge; CNC-System; Oberflächenbearbeitung; RTPA-Algorithmus
Der Grad der Integration und Automatisierung in der verarbeitenden Industrie ist zu einem wichtigen Kriterium zur Messung der wissenschaftlichen und technologischen Stärke eines Landes geworden. China ist ein bedeutendes Produktionsland und deckt die überwiegende Mehrheit der mechanischen Bearbeitungskategorien weltweit ab [1], in denen CNC-Technologie und CNC-Systeme eine sehr wichtige Rolle spielen. Für verschiedene komplexe Arten von Bearbeitungsaufgaben können nur CNC-Bearbeitungstechniken und -methoden mit mehr Achsverknüpfung effizienter durchgeführt werden. Daher sind die Konstruktion von CNC-Systemen mit Mehrachsenverbindung und die CNC-Bearbeitungsmethoden mit Mehrachsenverbindung zum Kerninhalt für die Beurteilung der Wettbewerbsfähigkeit der mechanischen Bearbeitungs- und Fertigungsindustrie geworden [3]. Gegenwärtig besteht eine gewisse Lücke zwischen China und dem weltweit fortgeschrittenen Niveau in der Entwicklung von CNC-Systemen und CNC-Bearbeitungsmethoden mit 5-Achsen- und Überverbindung, was zu einem Engpassproblem geworden ist, das die tiefgreifende Entwicklung der mechanischen Bearbeitung in China einschränkt Industrie. Daher wird in diesem Artikel ein CNC-System mit 5-Achsenverknüpfung als Forschungsobjekt betrachtet und durch mathematische Modellanalyse und Steuerungsprozessforschung dessen spezifische Anwendung bei der Oberflächenbearbeitung bereitgestellt.
1. Ein mathematisches Modell für die Lage von mehrachsigen CNC-Systemen
Der Schlüssel zur Steuerungsfunktion und Bearbeitungswirkung eines mehrachsigen CNC-Systems liegt in der genauen Charakterisierung von Position und Haltung sowie einer angemessenen dynamischen Verbindung. Daher modelliert dieser Artikel zunächst mathematisch die Position und Lage eines mehrachsigen CNC-Systems in Form homogener Koordinaten.
Der Abschluss einer Reihe von Aktionen in einem mehrachsigen CNC-Bearbeitungssystem manifestiert sich als kumulative Wirkung von Rotations- und Translationsbewegungen verschiedener Gelenke und Achsen im dreidimensionalen Raum. Um ein mehrachsiges CNC-System aus mathematischer Sicht zu beschreiben, ist daher die Charakterisierung der Rotationsmatrix und der Translationsmatrix erforderlich.
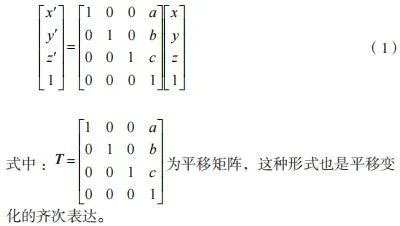
Wenn ein beliebiger Punkt A im Raum durch Translation in die Position von Punkt A' transformiert wird und er auf den x-, y- und z-Koordinatenachsen um die Einheiten a, b und c verschoben wird, dann liegt eine Translationsbeziehung vor, wie in der Formel gezeigt (1).
Wenn ein beliebiger Punkt A im Raum durch Rotation in die Position von Punkt A' transformiert wird und sein Rotationswinkel um z θ beträgt, liegt eine Rotationsbeziehung vor, wie in Formel (2) gezeigt.
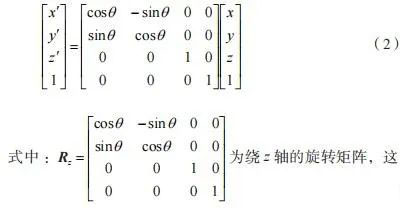
In ähnlicher Weise können auch die Rotationsmatrizen um die y-Achse und die x-Achse an jedem Punkt sowie die homogenen Ausdrücke dieser beiden Matrizen erhalten werden. Durch die weitere Förderung dieses Ansatzes kann für jeden Punkt um jede Achse im Raum eine Rotationsmatrix erhalten werden, die sich auch als Kombination von Rotationsbewegungen um die x-, y- und z-Achse manifestiert. Indem die Translationsmatrix und die Rotationsmatrix der Positionsänderung an einem beliebigen Punkt im Raum ermittelt werden, kann ein mathematisches Modell der Positionsänderung an diesem Punkt erstellt werden. Dieser Ansatz gilt auch für jedes Koordinatensystem im Raum und jedes Objekt im Raum. Der mehrachsige CNC-Bearbeitungsprozess ist der Kombinationseffekt mehrerer Translationsbewegungen und Rotationsbewegungen um mehrere Achsen am Bedienende, das die Bearbeitungsaufgabe übernimmt.
Angenommen, die Positionstransformation des Endeffektors eines mehrachsigen Verbindungssystems ist in Abbildung 1 dargestellt. Wie in Abbildung 1 dargestellt, durchlief der Endeffektor des mehrachsigen Verbindungssystems zwei Transformationen, von denen eine eine Translationsbewegung entlang der x- und x-Achse war y-Achsen und die andere war eine 90-Grad-Drehung um die z-Achse.
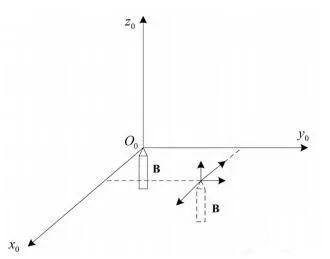
Abbildung 1 Positionstransformation des Endeffektors eines mehrachsigen Gestängesystems
Es ist ersichtlich, dass mit der oben genannten Modellierungsmethode eine Kombination aus Translations- und Rotationsbewegung für jedes Gelenk und jede Aktion in einem mehrachsigen Verbindungssystem beschrieben werden kann.
2. Prozesssteuerung eines mehrachsigen CNC-Systems
Nachdem es gelungen ist, ein mehrachsiges CNC-System durch mathematische Modelle zu beschreiben, besteht die Schwierigkeit des gesamten CNC-Prozesses darin, das CNC-Programm einzurichten und das System in die Lage zu versetzen, Bearbeitungsaufgaben gemäß der festgelegten Route abzuschließen. In diesem Artikel wird ein Impulssteuerungsalgorithmus mit guter Echtzeitleistung für den Bearbeitungsprozess von mehrachsigen CNC-Systemen entworfen, der als RTPA-Algorithmus (Real Time Pulse Algorithm) abgekürzt wird.
Der Prozess der CNC-Bearbeitung wird im Allgemeinen durch Interpolationsalgorithmen erreicht und abgeschlossen, und die Steuerung jeder Achse bei der CNC-Bearbeitung basiert auf dem Impuls des Schrittmotors, was die Bildung einer entsprechenden Beziehung zwischen dem Interpolationsprozess und dem Zeitpunkt der Impulserzeugung erfordert . Allerdings ist die Echtzeitleistung herkömmlicher, auf Pulsfrequenz basierender Interpolationsverfahren nicht ideal. Daher entwirft dieser Artikel einen neuen Impulserzeugungsalgorithmus mit besserer Echtzeitleistung aus Sicht des VF-Transformationsalgorithmus (Spannungsfrequenz). Die von diesem Algorithmus erzeugte Impulsfolge kann eine effektivere Steuerung von mehrachsigen CNC-Systemen ermöglichen.
Dieser Algorithmus nutzt Komparatorkomponenten, Zählerkomponenten und Generatorkomponenten, um gemeinsam Impulssequenzen mit guter Echtzeitleistung zu erzeugen. Das schematische Diagramm des Algorithmus ist in Abbildung 2 dargestellt.
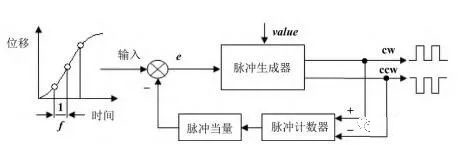
Abbildung 2: Prinzipielles Blockdiagramm des RTPA-Steuerungsalgorithmus für ein mehrachsiges Verknüpfungssystem
Aus Abbildung 2 ist ersichtlich, dass die Verschiebung eines Gelenks oder Endgeräts in einem mehrachsigen Verbindungssystem abgetastet und als Eingabe für den RTPA-Algorithmus mit einer Abtastfrequenz von f verwendet wird. Nach Eingabe des abgetasteten Verschiebungswertes wird dieser mit dem vom Impulszähler am Rückkopplungszweig gebildeten Impulsäquivalent verglichen und die Differenz zwischen beiden in den Impulsgenerator als Beurteilungsgrundlage für die Erzeugung der Impulsfolge eingegeben. Der Impulsgenerator erzeugt zwei Ausgänge, nämlich einen Vorwärtsimpuls und einen Rückwärtsimpuls, die auch der Vorwärts- und Rückwärtsdrehung des Schrittmotors entsprechen.
Die Bestimmung, ob ein Impulsgenerator Vorwärts- oder Rückwärtsimpulse erzeugt, hängt vom Vergleich zwischen dem akkumulierten Fehler zwischen den Eingangs- und Rückkopplungszweigen und dem eingestellten Schwellenwert ab. Die Vergleichsregeln lauten wie folgt. Regel 1: Ist die Summe der akkumulierten Fehler zwischen Eingangs- und Rückkopplungszweig größer als der eingestellte Schwellenwert, erzeugt der Impulsgenerator einen Vorwärtsimpuls und gibt ihn aus. Regel 2: Wenn die Summe der akkumulierten Fehler zwischen Eingangs- und Rückkopplungszweig kleiner als das Gegenteil des eingestellten Schwellenwerts ist, erzeugt der Impulsgenerator einen Umkehrimpuls und gibt ihn aus.
Der Schlüsselparameter, der den Algorithmus in diesem Artikel bestimmt, ist die Abtastfrequenz f, bevor die Verschiebung als Eingabe verwendet wird. Um den Einfluss der Abtastfrequenz f auf die Leistung des RTPA-Algorithmus zu bestimmen, werden in diesem Artikel die Abtastfrequenzen auf 5 kHz bzw. 20 kHz festgelegt und ihre Verschiebungsreaktionskurven und Geschwindigkeitsreaktionskurven aufgezeichnet. Die Ergebnisse sind in Abbildung 3 dargestellt.
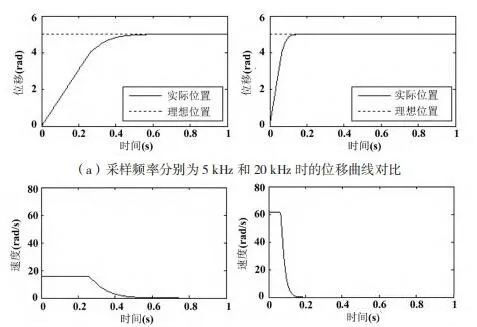
Abbildung 3 Einfluss der Abtastfrequenz auf die Algorithmusleistung eines mehrachsigen Verknüpfungssystems
Die linke Seite von Abbildung 3 (a) stellt die Verschiebungsreaktionskurve des RTPA-Algorithmus bei einer Abtastfrequenz von 5 kHz dar, während die rechte Seite die Verschiebungsreaktionskurve des RTPA-Algorithmus bei einer Abtastfrequenz von 20 kHz darstellt; Die linke Seite von Abbildung 3 (b) stellt die Geschwindigkeitsreaktionskurve des RTPA-Algorithmus bei einer Abtastfrequenz von 20 kHz dar, während die rechte Seite die Geschwindigkeitsreaktionskurve des RTPA-Algorithmus bei einer Abtastfrequenz von 20 kHz darstellt.
Aus Abbildung 3 (a) ist ersichtlich, dass die Verschiebungsreaktionsgeschwindigkeit des RTPA-Algorithmus umso schneller ist, je größer die Abtastfrequenz und je kleiner die Abtastperiode ist. Aus dem Vergleich der linken und rechten Abbildungen ist ersichtlich, dass bei einer Abtastfrequenz von 5 kHz die Verschiebungsreaktion des RTPA-Algorithmus 0,58 s dauert und die tatsächliche Verschiebung des mehrachsigen Verbindungssystems nur möglich ist passen Sie die ideale Verschiebung an; Wenn die Abtastfrequenz 2 0 kHz beträgt, beträgt die Verschiebungsreaktion des RTPA-Algorithmus 0,16 s, und die tatsächliche Verschiebung des mehrachsigen Verbindungssystems entspricht der idealen Verschiebung. Dies zeigt an, dass die Verschiebungsreaktion bei einer Abtastfrequenz von 20 kHz 0,42 s schneller ist als bei einer Abtastfrequenz von 5 kHz.
Aus Abbildung 3 (b) ist ersichtlich, dass die Geschwindigkeitskurvenreaktion des RTPA-Algorithmus umso schneller ist, je größer die Abtastfrequenz und je kleiner die Abtastperiode ist. Aus dem Vergleich des linken und rechten Diagramms ist ersichtlich, dass bei einer Abtastfrequenz von 5 kHz die Geschwindigkeitsreaktion des RTPA-Algorithmus 0,5 Sekunden dauert, um die tatsächliche Geschwindigkeit des mehrachsigen Verbindungssystems zu erreichen Passen Sie die ideale Geschwindigkeit an. Wenn die Abtastfrequenz 20 kHz beträgt, beträgt die Geschwindigkeitsreaktion des RTPA-Algorithmus 0,13 Sekunden und die tatsächliche Geschwindigkeit des mehrachsigen Verbindungssystems entspricht der idealen Geschwindigkeit. Dies bedeutet, dass die Geschwindigkeitsreaktion bei einer Abtastfrequenz von 20 kHz 0,37 Sekunden schneller ist als bei einer Abtastfrequenz von 5 kHz.
3. Simulationsexperiment der Oberflächenbearbeitung in einem mehrachsigen CNC-System
In der vorherigen Arbeit wurden Positions- und Lagemodellierung und Entwurf des RTPA-Steuerungsalgorithmus jeweils für das CNC-System mit Mehrachsenverbindung durchgeführt und die effektive Steuerungsstrategie des CNC-Systems mit Mehrachsenverbindung wurde durch die Analyse des Einflusses von Schlüsselparametern bestimmt. Als nächstes werden Simulationsexperimente durchgeführt, um die Steuerleistung des RTPA-Algorithmus des in diesem Artikel vorgeschlagenen mehrachsigen Verbindungssystems zu überprüfen. Das Simulationsexperiment wählt die Oberflächenbearbeitung als Bearbeitungsobjekt des mehrachsigen CNC-Systems aus. Gekrümmte Oberflächen weisen in verschiedenen Bearbeitungseinheiten einen gewissen Grad an Komplexität auf und erfordern präzise Steuerungsalgorithmen. Die Bearbeitung der gesamten Oberfläche wird durch kontinuierliche Kurvenbearbeitungsbahnen vervollständigt. Die Simulationsergebnisse der in diesem Artikel zu bearbeitenden Oberfläche sind in Abbildung 4 dargestellt.
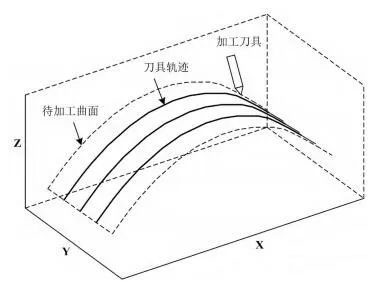
Abbildung 4 Simulationsergebnisse der in diesem Artikel zu bearbeitenden Oberfläche
Aus Abbildung 4 ist ersichtlich, dass die in diesem Artikel zu bearbeitende Oberfläche ein Oberflächensegment ist, das eine axiale Breite in x-Richtung und eine radiale Breite in y-Richtung bildet, wobei der Krümmungsradius der Oberfläche lokalisiert ist in Richtung der z-Achse. Abbildung 4 zeigt auch die Anfangsposition des Werkzeugs, die den Startpunkt darstellt, und die parallele Kurve auf der Oberfläche zeigt die Bearbeitungsbahn unter der Steuerung des RTPA-Algorithmus an.
Es gibt viele CNC-Bearbeitungsmethoden für Oberflächen, wie z. B. die bahnbasierte Parametergenerierungsroutenmethode, die CC-pfadbasierte Querschnittsdatenbearbeitungsroutenmethode und die pfadbasierte Querschnittsbearbeitungsroutenmethode. In diesem Artikel wird die Abschnittsdatenverarbeitungsroutenmethode basierend auf dem CC-Pfad ausgewählt und mit Z-förmigem Schneiden kombiniert, um die Verarbeitung abzuschließen. Während des Bearbeitungsprozesses ist der Steuereffekt der vom RTPA-Algorithmus erhaltenen Verschiebungs- und Geschwindigkeitskurven in den Richtungen der x-Achse, y-Achse und z-Achse in Abbildung 5 dargestellt.
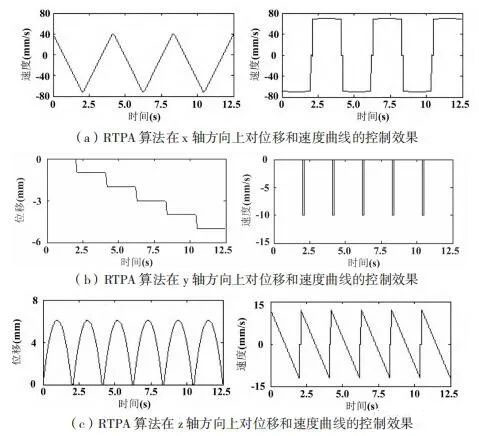
Abbildung 5 Steuereffekt des RTPA-Algorithmus auf Verschiebungs- und Geschwindigkeitskurven in drei Richtungen
Aus Abbildung 5 (a) ist ersichtlich, dass der RTPA-Algorithmus eine dreieckige Wellenkurve zur Steuerung der Verschiebung in Richtung der x-Achse bildet. Aufgrund der Einschränkungen der Verarbeitungsaufgaben beträgt die maximale Verschiebung des RTPA-Algorithmus in Richtung der x-Achse 0 mm und der minimale Wert liegt nahe bei -150 mm. Die Dreieckswellenperiode der Verschiebungskurve beträgt 4,17 Sekunden. Der RTPA-Algorithmus bildet eine rechteckige Rechteckwellenkurve zur Geschwindigkeitssteuerung in Richtung der x-Achse, es kommt jedoch aufgrund des Einflusses des Bearbeitungsprozesses zu einem gewissen Jitter. Die maximale Geschwindigkeit des RTPA-Algorithmus in Richtung der x-Achse liegt nahe bei 80 mm/s und der minimale Wert liegt nahe bei {{10}} mm/s. Die rechteckige Rechteckwellenperiode der Geschwindigkeitskurve beträgt 4,17 Sekunden. Aus Abbildung 5 (b) ist ersichtlich, dass der RTPA-Algorithmus bei der Steuerung der Verschiebung in Richtung der y-Achse eine gekrümmte Form von Stufenwellen bildet. Aufgrund der Einschränkungen der Verarbeitungsaufgaben beträgt die maximale Verschiebung des RTPA-Algorithmus in Richtung der y-Achse 0 mm und der Mindestwert liegt nahe bei der Position -6 mm. Die Stufenwellenperiode der Verschiebungskurve beträgt 4,17 Sekunden. Der RTPA-Algorithmus steuert die Geschwindigkeit in Richtung der y-Achse in Form von Pulswellen. Die maximale Geschwindigkeit des RTPA-Algorithmus in Richtung der y-Achse beträgt 0 mm/s und der minimale Wert beträgt -10 mm/s. Die rechteckige Rechteckwellenperiode der Geschwindigkeitskurve beträgt 4,17 Sekunden.
Aus Abbildung 5 (c) ist ersichtlich, dass der RTPA-Algorithmus eine sinusförmige Halbwellenkurve zur Verschiebungssteuerung in Z-Achsenrichtung bildet. Aufgrund der Einschränkungen der Verarbeitungsaufgaben weist der RTPA-Algorithmus eine maximale Verschiebung von 6,2 mm und eine minimale Verschiebung von 0 mm in Richtung der z-Achse auf. Die Sinushalbwellenperiode der Verschiebungskurve beträgt 2,08 Sekunden. Der RTPA-Algorithmus bildet eine Sägezahnkurve zur Steuerung der Geschwindigkeit in Richtung der Z-Achse. Die maximale Geschwindigkeit des RTPA-Algorithmus in Z-Achsenrichtung liegt nahe bei 15 mm/s und der minimale Wert liegt nahe bei -15 mm/s. Die Sägezahnwellenperiode der Geschwindigkeitskurve beträgt 2,08 Sekunden.
4. Fazit
In diesem Artikel wird ein mehrachsiges CNC-System untersucht. Zunächst wird in Form homogener Koordinaten eine mathematische Modellierung der Positions- und Lageänderungen an jedem Gelenk eines mehrachsigen Verbindungssystems durchgeführt und der Generierungsprozess der Translationsmatrix und Rotationsmatrix abgeleitet. Zweitens wurde ein Feedback-Form-RTPA-Algorithmus basierend auf Komparatorkomponenten, Zählerkomponenten und Generatorkomponenten für die praktische Steuerung in mehrachsigen CNC-Systembearbeitungsprozessen konstruiert und der Einfluss der Abtastfrequenz analysiert. Abschließend wurde ein Validierungsexperiment am Beispiel der Oberflächensimulationsbearbeitung durchgeführt, und die experimentellen Ergebnisse zeigten, dass die in diesem Artikel verwendete Abschnittsdaten-Bearbeitungsroutenmethode basierend auf dem CC-Pfad in Kombination mit Z-förmigem Werkzeuggang die Bearbeitung erfolgreich abschließen kann. Unterdessen steuert der RTPA-Algorithmus effektiv Verschiebung und Geschwindigkeit in allen drei Koordinatenachsenrichtungen.


